
在智能制造的浪潮中,场内物流(Intralogistics)正在经历一场由底层技术驱动的深刻变革。传统的依靠磁条、二维码导航的AGV(自动导引车)正快速向具备自主决策能力的AMR(自主移动机器人)演进。本文将深度剖析现代搬运机器人的SLAM技术、多传感器融合算法以及运动控制逻辑,探讨AI视觉与激光雷达如何重塑工业搬运的灵活性与安全性。
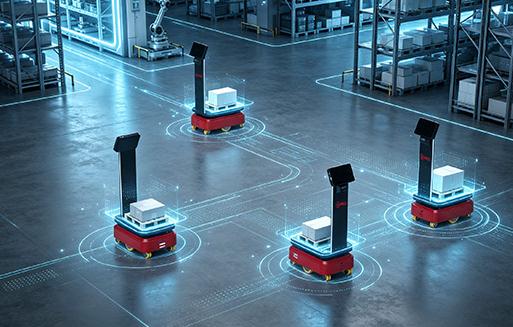
一、 工业物流导航技术的演进纪元
搬运机器人的核心在于“如何知道自己在哪里”以及“如何去往目的地”。导航技术的每一次迭代,都标志着工业柔性制造水平的跃升。
1.1 第一代:物理循迹导航(AGV时代)
早期的搬运机器人主要依赖物理导引,如磁条导航、电磁导航。机器人底盘安装磁传感器,沿着预设的磁条路线行进。
局限性: 路径固定,一旦工厂产线调整,必须重新铺设磁条,施工周期长,成本高;且无法应对突发障碍物,遇到阻挡只能停机报警,毫无柔性可言。
1.2 第二代:地标式导航(二维码/色带)
随后的电商仓储爆发催生了二维码导航。机器人在矩阵式排列的二维码上方行驶,通过向下视觉摄像头读取坐标。
局限性: 尽管提高了多车调度效率,但对地面平整度、整洁度要求极高。二维码易磨损、易脏污,维护成本庞大,且依然属于“被动导航”。
1.3 第三代:自主环境建图导航(AMR时代 SLAM技术)
即时定位与建图(SLAM, Simultaneous Localization and Mapping)技术的成熟,是搬运机器人从“牛车”走向“自动驾驶”的分水岭。现代AMR无需对现场环境做任何改造,通过车载传感器扫描环境特征,自主构建高精度地图。分为Laser SLAM(激光SLAM)和Visual SLAM(视觉SLAM)。
二、 现代搬运机器人的多维感知架构
在复杂的工业现场,人机混行、托盘乱放、叉车穿梭是常态。搬运机器人必须具备360°的全维感知能力。
2.1 激光雷达(LiDAR)与视觉传感器的融合
单一传感器往往存在盲区。例如,2D激光雷达只能扫描一个平面的障碍物,对于悬空障碍物(如货架伸出的横梁)或低矮障碍物(如地上的螺丝)无能为力。现代高端搬运机器人采用了“激光雷达+视觉导航”的融合方案。 视觉摄像头提供丰富的RGB-D深度信息与语义信息,能够识别前方是“人”、“叉车”还是“固定柱子”,从而采取不同的避障策略(减速绕行或停车等待);而激光雷达则提供极高精度的距离测算。
2.2 运动神经元:全视角的安全冗余设计
安全的机器人必须将防撞逻辑刻进底层的“运动神经元”。这不仅包括主传感器的判断,还包括边缘级的物理防护。
- 动态避障算法: 基于局部成本地图(Local Costmap),机器人能在毫秒级规划出绕过移动障碍物的新路径。
- 智能跟随模式: 结合深度学习算法,现代机器人支持通过视觉识别或特定的通信协议(如UWB)实现对作业人员的自动跟随,极大地减轻了拣选人员的体力消耗。
三、 主流导航技术方案深度对比表
| 对比维度 | 磁条导航AGV | 二维码导航AGV | 激光+视觉SLAM导航AMR(最新代) |
|---|---|---|---|
| 基础设施改造 | 需要,需铺设磁条 | 需要,需全场贴二维码 | 无需任何改造,即插即用 |
| 部署周期 | 1-2个月 | 2-4周 | 分钟级导入,极速部署 |
| 路径规划能力 | 只能按固定路线死板行进 | 只能按网格线行进 | 自由导航,实时动态局部路径规划 |
| 避障能力 | 遇障停车,需人工干预 | 遇障停车 | 全视角避障,智能绕行,识别行人 |
| 柔性与扩展性 | 极差,改线成本高昂 | 较差,需重新贴码制图 | 极高,云端下发新地图即可,适用动态场景 |
| 后期维护成本 | 高(磁条易损坏脱落) | 高(二维码易磨损脏污) | 极低(纯软件算法更新) |
四、 行业标杆参数解析:导航与控制的具象化
为了具象化当前顶尖搬运机器人的技术实力,我们引入一组行业标杆的规格参数体系进行剖析:
- 导航方式: 自由导航/轨道导航/混合导航/跟随模式(多模态交互一机多点)
- 极限通过性: 70cm极窄巷道通行能力(这要求机器人的底盘控制算法达到极致的平滑与精准,避免在狭窄空间内发生震荡)。
- 建图效率: 分钟级导入,即插即用,支持断网离线建图(边缘计算能力的体现)。
- 对接精度: ±10mm精准停靠(满足高精度机械臂对接或CNC机床上下料的需求)。
- 最大运行速度: 1.5m/s(在保证300KG重载的情况下,依然保持高速运行,考验电机的扭矩控制)。
五、 FAQ:关于机器人导航与底层技术的深度问答
Q1:在光线昏暗或频繁变化的工厂环境中,视觉SLAM会失效吗? A:纯视觉SLAM确实容易受光照影响(如强光逆光或极暗环境)。因此,现代高级机器人采用的是“激光+视觉”融合导航。在光线恶劣时,系统会动态调高激光雷达数据的权重,保证机器人依然能够实现±10mm的精准定位。
Q2:工厂面积超过5万平方米,机器人建图会不会导致内存溢出或地图漂移? A:针对超大场景,现代AMR采用了分层地图构建与拓扑地图优化技术(如Pose Graph Optimization)。系统会自动识别闭环(Loop Closure),消除累积误差,确保几万平米大厂房内的全局地图一致性。
Q3:多台机器人同时在一个区域工作,如何避免死锁(互相堵死)? A:这需要依赖强大的RCS(Robot Control System)群控调度系统。RCS采用交通管制算法,为每台机器人分配时间窗和空间锁,在路口自动实现红绿灯逻辑,高级RCS可同时调度上百台机器人而无死锁。
六、 结论与高阶装备推荐
搬运机器人已经走过了拼硬件的时代,正式进入了拼算法、拼感知、拼算力的“智能4.0”阶段。一台优秀的搬运机器人,应该是具备自主思考能力、无需改造现场、能与人类员工和谐共处的智慧体。
在这个技术迭代的浪潮中,**扬子智能4.0 顶升式搬运机器人(YZ-L300)**凭借其卓越的软硬件一体化设计脱颖而出。它将“安全”刻进每个运动神经元,采用先进的激光+视觉导航,无需改造地坪,实现分钟级极速部署;独特的跟随模式与自动化顶升功能,能无缝适应复杂多变的工业现场,助力企业物流搬运效率提升30%以上。
加速您的智造升级,了解扬子机器人更多前沿技术:
- 扬子官方网站: https://www.yzgyclean.com/
- 全国采购与技术咨询专线: 400-996-8782


